
随着自动驾驶、户外服务机器人、精准测绘等领域对定位精度的要求提升至厘米级,RTK(实时动态载波相位差分)技术已成为高精定位系统的核心标配。然而在产品研发与验证阶段,传统 RTK 测试往往面临严重困境:依赖户外部署真实基准站与外场路测,不仅受天气与地理环境限制,难以复现城市峡谷、多径遮挡等极端场景,且测试周期长、人力成本高、数据一致性无法保障。
不少研发团队都在询问:RTK 高精定位测试需要哪些设备支持?如何实现高效且高重复性的室内仿真?
作为专业测试测量解决方案提供商,德思特推出的 GNSS 模拟器方案打破了传统 RTK 测试的场景限制。仅通过单台设备,即可同时完成基准站与流动站的仿真配置,无需额外部署实体基站,为各行业高精定位测试提供了高效的室内仿真路径。
一、 RTK 高精定位测试的需求拆解与传统方案痛点
1.1 RTK 测试的核心要求
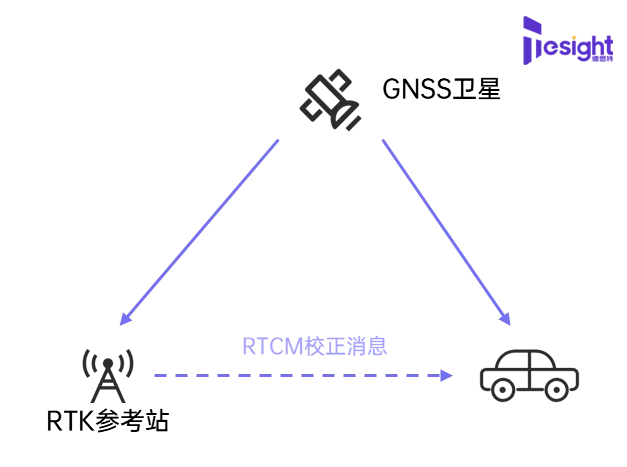
标准 RTK 定位的实现依赖至少两个独立 GNSS 接收机的协同:基准站固定在已知精确坐标点,采集卫星数据并生成差分修正信息(RTCM 协议);流动站同步采集卫星数据,结合差分信息解算得到厘米级定位。
完整的 RTK 测试验证体系需要覆盖以下核心能力:
基站与流动站配置:可灵活配置基准站坐标、差分消息格式(如 RTCM 3.3)及更新频率。
复杂场景模拟:可模拟流动站的任意运动轨迹与姿态变化,以及信号遮挡、多径干扰与衰减环境。
全指标验证:可标准化验证定位精度、首次定位时间(TTFF)、重捕获时间及灵敏度等核心指标。
1.2 传统测试方案的普遍痛点
传统的 RTK 测试多采用多设备堆叠模式(独立基站接收机 + GNSS 信号源 + 场景仿真软件 + 多径模拟器),存在明显短板:
td {white-space:nowrap;border:0.5pt solid #dee0e3;font-size:10pt;font-style:normal;font-weight:normal;vertical-align:middle;word-break:normal;word-wrap:normal;}
| 评估维度 | 传统外场 / 多设备堆叠方案 | 德思特 GNSS 模拟器单机方案 |
| 部署复杂度 | 需多设备对接与二次开发,调试耗时数周 | 开箱即用,单机集成基站与流动站仿真 |
| 场景覆盖度 | 依赖真实环境,无法复现极地、隧道或极端多径 | 全场景覆盖,支持高动态、多径及遮挡仿真 |
| 测试成本 | 采购多台硬件 + 外场路测人力交通成本居高不下 | 大幅降本,单台设备替代传统多设备链路 |
| 数据可重复性 | 卫星运行状态与外场电磁环境不可控,横向对比难 | 100% 可复现,支持标准化批量测试与自动化对比 |
二、 德思特 GNSS 模拟器 RTK 测试方案的核心能力
德思特 GNSS 模拟器基于特色的多实例(MULTI)选件与软件定义架构,实现了单台设备内的 RTK 全流程仿真。
2.1 一机双端的 RTK 仿真架构
免实体基站架构:单台设备可同时运行独立的基准站与流动站实例。系统直接生成 RTCM 3.3 差分数据,通过串口或通道从应用程序直接流式传输至流动站接收机,无需额外的射频硬件链路。
亚皮秒/纳秒级同步:多实例功能将单台硬件虚拟为多个独立的测试设备,各软件实例配置完全隔离,同时保持极高的时间同步精度,完美适配双天线定向、多车协同定位等进阶测试。
双灵活性实现路径:支持基于 RTCM 插件直接输出差分消息数据流;亦支持输出两路完全同步的独立射频信号,分别对应基站与流动站的真实卫星射频,适配不同精度等级的硬件在环测试。
2.2 扩展与 HIL 无缝对接能力
HIL 硬件在环仿真:支持无缝对接 dSPACE、IPG Carmaker、VTD 等主流量子/汽车场景仿真软件,实现 5ms 级低延迟近乎实时仿真,满足自动驾驶域控制器与 T-Box 的 HIL 测试要求。
双天线定向与 Cors 站仿真:针对户外机器人等场景,可实现“流动站主天线 + 从天线”仿真及 RTK 虚拟信号(CORS)仿真,信号可通过 Wi-Fi/5G 传输,在室内一站式完成厘米级定位与双天线定向验证。
三、 德思特GNSS模拟器核心参数
德思特 GTS P7 系列 GNSS 模拟器采用软件定义架构,硬件预留 L1/L2/L5/L6 频段扩展能力,具备极高的高动态仿真特性。
td {white-space:nowrap;border:0.5pt solid #dee0e3;font-size:10pt;font-style:normal;font-weight:normal;vertical-align:middle;word-break:normal;word-wrap:normal;}
| 参数项 | 指标值 |
| 仿真最大卫星通道数 | 700 通道 |
| 伪距精度 / 伪距率 | 0.001 m / 0.001 m/s |
| 最大相对速度 / 加速度 | 600 m/s / 无限制 |
| 迭代率 | 1000 Hz |
| 相位噪声 | < 0.003 rad RMS |
| 端口输出功率范围 | Port1: -160 至 -70 dBm;Port2: -140 至 -50 dBm(无需外置放大/衰减器) |
| 软件授权 | 随硬件免费附赠,无后续运营与管理订阅费 |
四、 典型落地场景实操流程(以户外机器人 RTK+双天线定向为例)
在户外机器人定位测试中,以行业通用的和芯星通 UM982 定位模组为例,基于德思特模拟器的室内搭建流程极简:
1.方案构成
本次测试我们需要用到的硬件有:
GTS P74 GNSS模拟器以及配套的显示器、鼠标、键盘
和芯星通GNSS接收机,型号:UM982,作为待测定位设备
PC一台
安装和芯星通上位机软件Uprecise(V2.0.1037)
注意:如果使用其他版本,可能部分设置有所变化
网线、射频电缆等其他连接用配件
2.硬件连接图
按照如下示意图连接:
射频线缆前端需要添加衰减器30dB,确保最终输出功率为-110dBm
GNSS模拟器需要与DUT上位机位于可通信网络,可提前“ping”验证通路情况
总结:室内 RTK 测试的高性价比落地方案
德思特 GNSS 模拟器打破了传统 RTK 测试依赖多设备堆叠与频繁外场路测的瓶颈。通过单台硬件与多实例技术,全方位覆盖了从基础 RTK 差分解算、双天线定向、复杂多径 HIL 仿真到批量自动化测试的全流程需求。该方案不仅大幅缩短了自动驾驶、机器人及测绘终端的研发验证周期,也为高精定位产品提供了极具性价比与高可信度的标准化测试路径。